电动扫地机的工作原理 从“碰壁乱撞”到智能清扫的科技进化
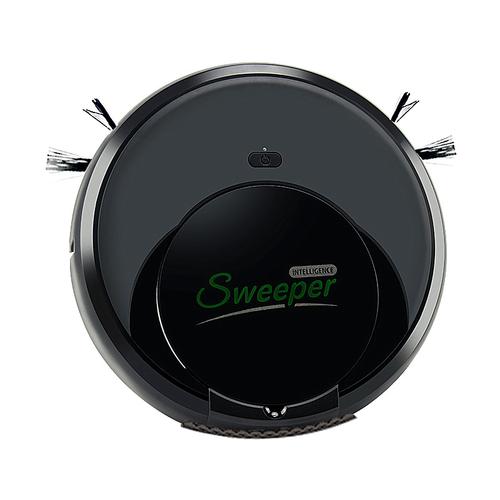
电动扫地机,通常被称为扫地机器人,已经从早期的“随机碰撞式”玩具进化成了现代家庭中不可或缺的智能清洁助手。很多人在享受它带来的便利时,也会好奇:这个圆扁扁的小东西,究竟是怎么把地面上的灰尘、毛发和瓜子壳统统收进肚子里的?它的工作原理其实融合了机械工程、传感器技术和人工智能算法。
简单来说,电动扫地机的工作流程可以拆解为四个核心环节:感知环境 → 规划路径 → 吸扫结合 → 回充维护。下面我们就逐一拆解这些环节背后的原理。
一、感知环境:扫地机的“眼睛”和“触角”
扫地机要工作,首先要“看得见”世界。它身上配备了一套复杂的传感器系统:
- 红外/超声波传感器:用于检测前方障碍物,遇到墙壁或家具时提前减速转弯。
- 悬崖传感器:位于底部,向下发射红外光。当光线无法反射回来(比如遇到楼梯口),它就知道前方有跌落风险,立刻掉头。
- 激光雷达(LDS)或视觉导航(VSLAM):这是中高端机型的核心传感器。激光雷达通过旋转发射激光束,测量与周围物体的距离,绘制出一张房间的2D“地图”。视觉导航则通过摄像头捕捉图像,利用算法识别环境特征。
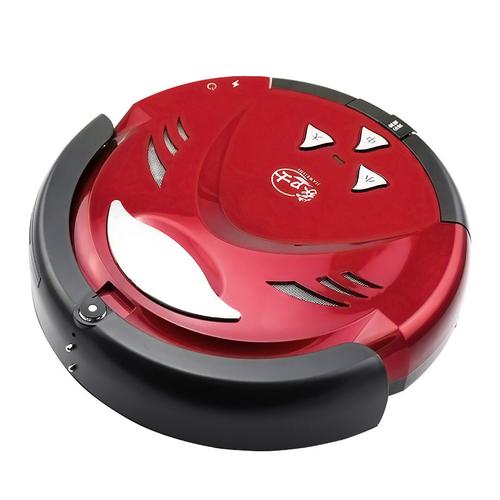
- 碰撞缓冲器:作为物理“触角”,当传感器未能完全避障时,轻轻的碰撞会触发缓冲器,让机器知道“此路不通”。
由这些传感器收集到的数据,构成了扫地机理解房间的基础。
二、规划路径:从“随机乱撞”到“心有地图”
早期的扫地机采用随机碰撞算法,即走到哪算哪,靠反复覆盖来碰运气。这种方式效率低,容易漏扫或重复扫。现代扫地机则依赖算法:
- SLAM技术:即“同步定位与建图”。扫地机一边移动,一边根据传感器数据不断修正自己的位置,同时构建出该区域的地图。
- 弓字形路径规划:建好地图后,扫地机会像农民犁地一样,沿着平行的直线来回清扫,确保覆盖不遗漏。
- 分区与禁区:在App里,你可以划定“禁区”(比如宠物食盆区),扫地机会自动避开。
这背后是芯片在实时运算:我需要去哪里?我当前在哪?我怎么走最高效?
三、吸扫结合:脏东西是怎么进肚子的?
导航决定去哪扫,清洁系统决定怎么扫干净。典型的清洁动作由“扫”和“吸”配合完成:
- 边刷(旋转毛刷):位于机器两侧的前方。它像扫帚一样,把墙边、角落的灰尘和碎屑扫到机器底部中央的吸口。
- 滚刷(主刷):位于吸口内部,通常是橡胶或毛刷复合材质。它以高速旋转(每分钟可达上千转),把地面上的颗粒物、毛发“挑”起来,送入风道。
- 风机与滤网:扫起来的灰尘进入风道,由高速离心风机产生强大吸力(吸力单位通常用帕Pa表示),将灰尘和空气一起吸入。气流经过滤网(HEPA或普通滤网),把灰尘颗粒拦截在集尘盒里,干净空气从出风口排出。
- 湿拖模块:部分机型配有电控水箱和抹布,在吸扫之余,通过毛细作用或电泵渗水,实现擦地功能。
这里的设计难点是:滚刷容易被长发缠绕,因此现代机型会采用防缠绕设计(如胶刷更好一些),风道要尽量大风量轻阻力以提高吸尘效率。
四、回充与维护:自己照顾自己
清扫结束后,或者电池电量较低时(通常低于20%),扫地机会自动寻找充电座:
- 红外信号引导:充电座持续发射红外信号,像一座灯塔。扫地机接收信号强度来找到方向。
- 对接与充电:靠近充电座后,会减速并缓缓倒退,直到电极片接触充电。
- 断点续扫:部分机型充满电后会回到上次未扫完的地方继续工作。
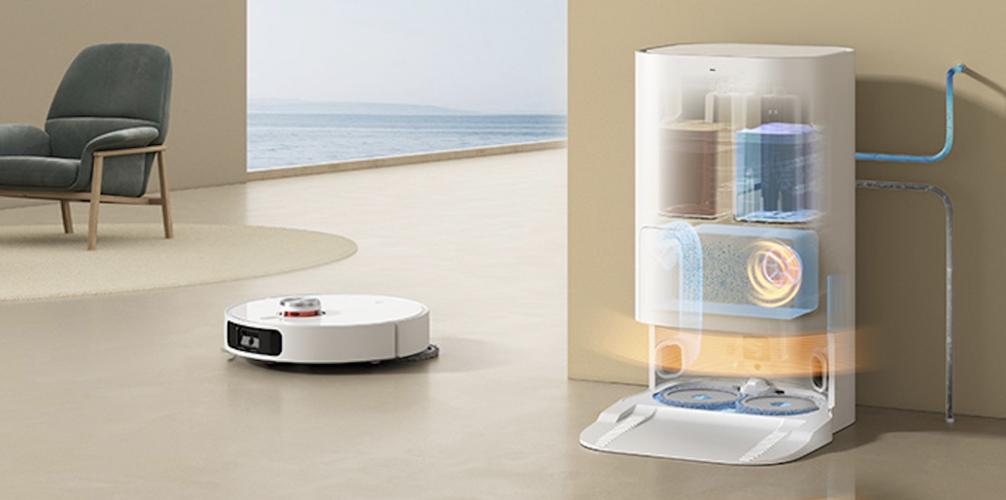
高端机型还有自动集尘座(把尘盒里的垃圾吸进大袋子,几周不用倒)、自动洗拖布功能,进一步排除人工干预。
五、从机械工具到家庭扫地机器人
可见,电动扫地机并非通过魔法运作,它是传感器输入、算法输出、以及清洁模块协同的具体体现。下一次当你看到那只小圆盘无声穿梭在客厅中时,可以这样想:
- 瞧,它是这么解决的:“转头告诉你,这儿有悬崖,然后收回它的电脑板数据,做出决定,果断后退”。
- 听,它是怎么收纳脏物的:“脚下边转动的胶刷轻轻一挑,风动了,全送进去了”。
理解了这些原理之后,也就自然明白了为何同是扫地机,价格与效果差别如此之大:导航做得越稳、感知特征越多、机械动作所达到的技术精密度保障动作到位,它才越发接近真正的“清洁主力”。
如若转载,请注明出处:http://www.nsingle.com/product/52.html
更新时间:2026-10-22 19:19:44